3Dスキャナー(VTM-Robin)|現況測量を時間短縮
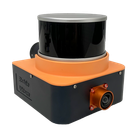
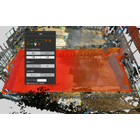
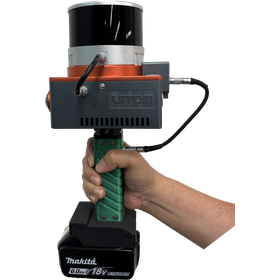
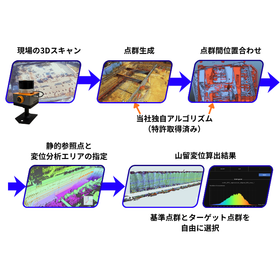
構造物の経年変化や微小な歪みを正確に記録!点群データで現場の現況測量を時間短縮。
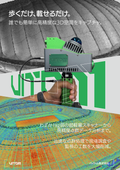
『VTM-Robin』は、ドローン搭載および手持ちスキャン双方に対応した小型・軽量設計のSLAMハンディ3Dスキャナーです。 自社開発のSLAMを採用し、ハードウェアからソフトウェアも自社開発しているため、お客様の課題解決に合わせたカスタマイズが可能です。据え置き型スキャナーのように何度も三脚を立て直す必要はなく、スキャナーを持って歩くだけで、数万m2の空間も短時間で点群データ化できます。従来2〜3人がかりで行っていた現況測量や構造調査が作業員1名で完了し、人手不足の現場でもリソースを最適化できます。また、ミリメートル単位の精度で構造物の経年変化や微小な歪みを正確に記録し、施主や点検機関への提出レポートとしてそのまま活用できる高精細データを提供します。 【特長】 ■ドローン搭載および手持ちスキャン双方に対応した小型・軽量設計 ■公共測量要件に適応する高い計測精度 ■自社開発のSLAM採用による柔軟なカスタマイズ性 ■作業員1名で現況測量や構造調査が完了 ※高精細データの詳細や活用メリットがわかる資料はPDFをダウンロードしていただくか、お気軽にお問い合わせください。
基本情報
【仕様】 ■重量:1.8kg ■測定範囲:0.5m〜120m ■スキャン速度:640,000 pts/s ■カメラ:12MP ■ストレージ:1TB SSD ※高精細データの詳細や活用メリットがわかる資料はPDFをダウンロードしていただくか、お気軽にお問い合わせください。
価格帯
納期
用途/実績例
【用途】 ■屋内外の中小規模空間 ■歩行撮影 ■ドローン撮影 ■迅速な状況把握 ※高精細データの詳細や活用メリットがわかる資料はPDFをダウンロードしていただくか、お気軽にお問い合わせください。